Appearance
群论 (Group Theory) 终极速成 SU(2) 与 SO(3) 的梦幻联动
- 原文: https://zhuanlan.zhihu.com/p/341625428
- 发布日期: 2021-01-06
- 分类: 群论 / 表示论
序言
没啥想说的其实, 硬要说的话就是, 千万别把下边儿俩常用恒等式弄混了:
血的教训朋友们, 我以前就混过一次. 但我怎么检查都不觉得自己写的任何一步有问题, 然后我就开始怀疑是不是我的符号体系有漏洞, 是不是有什么不自洽的地方导致某些按部就班的操作都不合法了. 虽然我换一个算法能出现正确答案, 但这个算法究竟错在哪呢? 然后就浪费了一整个上午, 发现原来是我鬼迷心窍地把这俩公式弄混了, 谁能想到是因为公式记错了? 当时就越想越气, 就像是洗脸的时候水顺着胳膊流进袖子里了的那种感觉.
简直刻骨铭心, 每次用到这个公式我都会想起来, 所以这里提一下. 这种低级错误, 还浪费了我大量的时间去 debug, 然而即使最后找到问题在哪了, 也无啥实质性的收益. 所以在这之后我每次需要用这种比较容易记混的公式时, 我一定, 会打开笔记, 抄上去, 绝对, 不会再去考验, 自己, 的, 记忆力了!
目録
9. 浅谈
9.1. 的基本概念 9.2. 的矩阵表达 9.3. 中的共轭类
10.与的梦幻联动
10.1. 群元诱导实三矢量的线性变换 10.2. 梦幻的二重覆盖 10.3. 流形角度的二重覆盖与同伦类 10.4. 转两圈才回到原位
[附录 H] 暴力计算
東雲正樹:群论 (Group Theory) 终极速成 / 物理系零基础火箭级 notes
東雲正樹:群论 (Group Theory) 终极速成 / 群表示理论
東雲正樹:群论 (Group Theory) 终极速成 / 群表示论下的正交性与完备性
東雲正樹:群论 (Group Theory) 终极速成 / 李群 (Lie group) 的定义与常见李群
東雲正樹:群论 (Group Theory) 终极速成 / SU(2) 与 SO(3) 的梦幻联动
東雲正樹:群论 (Group Theory) 终极速成 / SU(2) 的全体不可约表示与李群上的积分
東雲正樹:群论 (Group Theory) 终极速成 / 李群对应的李代数与可爱又迷人的伴随表示
東雲正樹:群论 (Group Theory) 终极速成 / 浅谈洛伦兹群 (Lorentz group) 与洛伦兹代数
東雲正樹:群论 (Group Theory) 终极速成 / マボロシの旋量空间与哈人的 Clifford 代数
9. 浅谈
这个时候选择 是因为它和上一个主角 在背后有着令人瞠目结舌的关系.
9.1.的基本概念:
✦ \text{SO}\left( 3 \right)\equiv \left\{ \mathcal{R}\ |\ \mathcal{R}\in \text{GL}\left( 3,\mathbb{R} \right),{\mathcal{R}^{\text{T}\mathcal{R}={1}_{3\times 3},\left| \mathcal{R} \right|=1 \right\}
✦ 其实 比 要直观, 直接就是看得见摸得着的玩意儿, 所以也没有 那么酷. 我们可以将 群定义为全体三维空间的顺时针[1]转动任意角度的操作的集合.
即 $\text{SO}\left( 3 \right)\equiv \left\{ \mathcal{R}\left( {\vec{\omega } \right)\ \left| \begin{align} & \ \vec{\omega }=\omega \vec{n},\vec{n}=\left( \cos \varphi \sin \theta ,\sin \varphi \sin \theta ,\cos \theta \right) \\ & \ \omega \in \left[ 0,\pi \right],\theta \in \left[ 0,\pi \right],\varphi \in \left[ 0,2\pi \right] \\ \end{align} \right. \right\}$.其中 中的 为 维单位转轴, 而 \omega =\left| {\vec{\omega } \right| 为顺时针绕轴转动的角度.然后 $\mathcal{R}\left( {\vec{\omega } \right)$ 表征这个转动操作[[2]](#ref_2), 显然, 从连续参数的数目可以看出 $\dim\text{SO}\left( 3 \right)=3$.
✦ 所以很直观, 作为流形, 可以看作是 端点构成的半径为 且对径认同的实心球.
但你会发现, 对固定轴而言顺时针和逆时针转动 其实是一回事, 所以这个实心球要"对径认同", 即球直径的两个端点要视为同一点. 注意, 对径认同导致这个实心球虽然是一个连通流形但不是一个单连通流形, 后面会讲到. 对径认同的实心球有它的名字, 叫三维实射影空间 (real projective space), 记作 \mathbb{R}{\text{P}^{3}.
9.2.的矩阵表达:
✦ 将 \mathcal{R}\left( {\vec{\omega } \right) 记作 会更有趣, 至少, 它看起来有点儿像 了不是吗?
✦ 若将三维空间直角坐标的三个坐标基矢分别记作 则对应的三个特殊转动为:
注意三者均为**顺时针**转动: $\left\{ \begin{align} & \mathcal{R}\left( {e}^{1},\omega \right)=\left[ \begin{matrix} 1 & 0 & 0 \\ 0 & \cos \omega & \sin \omega \\ 0 & -\sin \omega & \cos \omega \\ \end{matrix} \right] \\ & \mathcal{R}\left( {e}^{2},\omega \right)=\left[ \begin{matrix} \cos \omega & 0 & -\sin \omega \\ 0 & 1 & 0 \\ \sin \omega & 0 & \cos \omega \\ \end{matrix} \right] \\ & \mathcal{R}\left( {e}^{3},\omega \right)=\left[ \begin{matrix} \cos \omega & \sin \omega & 0 \\ -\sin \omega & \cos \omega & 0 \\ 0 & 0 & 1 \\ \end{matrix} \right] \\ \end{align} \right.$
✦ 定义生成元 , 由此结合转动矩阵可以求得三个转动生成元:
这是三个无迹厄米反对称矩阵, 矩阵元可以简记为 {\left( {T}_{a} \right)}^{\mu }_{\nu }=-i{\varepsilon }_{a}{^{\mu }_{\nu }. 是不是有点儿泡利矩阵内味道了?
你会发现它们确实具有这样的特性: $\left[ {T}_{a},{T}_{b} \right]=i{\varepsilon }_{ab}^{c}{T}_{c}$, 这里请自行验证.我们知道生成元和李群群元之间满足 \mathcal{R}\left( {e}^{a},\omega \right)={e}^{i\omega {T}_{a}.
✦ 一般转动的矩阵表达:
绕单位轴 {\vec{n} 顺时针转动角度 的旋转矩阵表达为[3]:
$\mathcal{R}\left( \vec{n},\omega \right)={e}^{i\omega \vec{n}\cdot \vec{T}={e}^{i\vec{\omega }\cdot \vec{T}={e}^{i{\omega }^{a}{T}_{a}$, 其中 $\omega \in \left[ 0,\pi \right]$.
那么 \mathcal{R}\left( \vec{n},\omega \right)={e}^{i\omega {n}^{a}{T}_{a} 究竟长啥样呢? 答案就是:
$\mathcal{R}\left( \vec{n},\omega \right)=\left[ \begin{matrix} \operatorname{c}+{n}^{1}{n}_{1}\left( 1-\operatorname{c} \right) & {n}^{1}{n}_{2}\left( 1-\operatorname{c} \right)+{n}^{3}\operatorname{s} & {n}^{1}{n}_{3}\left( 1-\operatorname{c} \right)-{n}_{2}\operatorname{s} \\ {n}^{2}{n}_{1}\left( 1-\operatorname{c} \right)-{n}^{3}\operatorname{s} & \operatorname{c}+{n}^{2}{n}_{2}\left( 1-\operatorname{c} \right) & {n}^{2}{n}_{3}\left( 1-\operatorname{c} \right)+{n}^{1}\operatorname{s} \\ {n}^{3}{n}_{1}\left( 1-\operatorname{c} \right)+{n}^{2}\operatorname{s} & {n}^{3}{n}_{2}\left( 1-\operatorname{c} \right)-{n}^{1}\operatorname{s} & \operatorname{c}+{n}^{3}{n}_{3}\left( 1-\operatorname{c} \right) \\ \end{matrix} \right]$实在是太复杂了点儿, 所以只好用 表示 , 用 表示, 要不然写不下呀. 其实虽然看起来复杂但是规律很简单, 我们能写出分量通项: . 最好是对这个通项眼熟点儿, 我们下一章会用到, 最后就是强调下是顺时针转动.
9.3.中的共轭类:
✦ 证明任何一个可能的转动都与关于 轴的同角度转动差一个正交变换:
定义正交矩阵 S\left( \varphi ,\theta \right)\equiv \left[ \begin{matrix} \cos \varphi \cos \theta & -\sin \varphi & \underbrace{\cos \varphi \sin \theta }_{n}_{1} \\ \sin \varphi \cos \theta & \cos \varphi & \underbrace{\sin \varphi \sin \theta }_{n}_{2} \\ -\sin \theta & 0 & \underbrace{\cos \theta }_{n}_{3} \\ \end{matrix} \right].
可以验证有 . 再结合关系 {e}^{SA{S}^{-1}=\sum\limits_{n}{\frac{\left( SA{S}^{-1} \right)}^{n}{n!}=\sum\limits_{n}{\frac{S{A}^{n}{S}^{-1}{n!}=S{e}^{A}{S}^{-1}. 就得到结论 \mathcal{R}\left( \vec{n},\omega \right)={e}^{i\omega {n}^{a}{T}_{a}={e}^{i\omega S{T}_{3}{S}^{-1}=S\mathcal{R}\left( {e}^{3},\omega \right){S}^{-1}.
✦ 证明上述正交变换本身也是 的元素:
计算可知 $\left| S \right|=1,{S}^{\text{T}S={1}_{3\times 3}$, 所以 $S\in \text{SO}\left( 3 \right)$[[4]](#ref_4).
综上述, 任何可能的转动 都与相应的 共轭, 或者说同类.
✦ 对于 而言, 共轭类的标签也是 :
从 $\left[ \mathcal{R}\left( \vec{n},\omega \right) \right]=\left[ \mathcal{R}\left( {e}^{3},\omega \right) \right]$ 就可以看出参量 $\omega$ 唯一确定一个类.
可以从下面这个角度直观验证一下:
首先 $\mathcal{R}\left( {e}^{3},\omega \right)=\left[ \begin{matrix} \cos \omega & \sin \omega & 0 \\ -\sin \omega & \cos \omega & 0 \\ 0 & 0 & 1 \\ \end{matrix} \right]\Rightarrow \text{tr}\mathcal{R}\left( {e}^{3},\omega \right)=1+2\cos \omega$.然后我们知道 trace 是类函数, 再考虑到 $\left[ \mathcal{R}\left( \vec{n},\omega \right) \right]=\left[ \mathcal{R}\left( {e}^{3},\omega \right) \right]$.所以有 , 结合上述结果可知 trace 由参量 唯一确定.
10. 与 的梦幻联动
10.1.群元诱导实三矢量的线性变换:
这里开始的指标运算基于 **[Masaki Notation](https://zhuanlan.zhihu.com/p/311558501)**.
✦ 设三个实空间三维矢量 , 则 \left\{ \begin{align} & X=\vec{x}\cdot \vec{\sigma }={x}^{a}{\sigma }_{a} \\ & Y=\vec{y}\cdot \vec{\sigma }={y}^{a}{\sigma }_{a} \\ & Z=\vec{z}\cdot \vec{\sigma }={z}^{a}{\sigma }_{a} \\ \end{align} \right. 均为无迹厄米矩阵.
下面要用到结论: \left\{ \matrix{ {x^a} = {1 \over 2}{\rm{tr}\left( {X{\sigma ^a} \right) \hfill \cr {\rm{tr}\left( {XY} \right) = 2{x^a}{y_a} \hfill \cr {\rm{tr}\left( {XYZ} \right) = 2i{\varepsilon _{abc}{x^a}{y^b}{z^c} \hfill \cr {\left( {\sigma _a} \right)^\mu }_\nu {\left( {\sigma ^a} \right)^\rho }_\sigma = 2{\delta ^\mu }_\sigma {\delta ^\rho }_\nu - {\delta ^\mu }_\nu {\delta ^\rho }_\sigma \hfill \cr} \right.
若不熟悉泡利矩阵相关性质请参考 **[[DLC](https://zhuanlan.zhihu.com/p/340171183)]**, 若不熟悉 Levi-Civita 符号请参考 **[[DLC](https://zhuanlan.zhihu.com/p/331738362)]**.
✦ 对 引出线性变换 [5]:
定义 $U$ 对 $X$ 的伴随作用: $\text{a}{\text{d}_{U}X=UX{U}^{-1}={X}'$[[6]](#ref_6).显然 {X}'} 仍然是一个无迹厄米矩阵, 所以还是可以用泡利矩阵展开 {X}'={x}'}^{a}{\sigma }_{a}. 接下来确定展开系数: {x}'}^{a}=\frac{1}{2}\text{tr}\left( {X}'{\sigma }^{a} \right)=\frac{1}{2}\text{tr}\left( UX{U}^{-1}{\sigma }^{a} \right)=\frac{1}{2}\text{tr}\left( U{x}^{b}{\sigma }_{b}{U}^{-1}{\sigma }^{a} \right) 定义 则有{x}'}^{a}=\frac{1}{2}\text{tr}\left( {\sigma }^{a}U{x}^{b}{\sigma }_{b}{U}^{-1} \right)=D{\left( U \right)}^{a}_{b}{x}^{b}, 这就是说{\vec{x}'=D\left( U \right)\vec{x}.取对偶空间的伴随式 ${x}'}_{a}={\left[ D{\left( U \right)}^{\dagger } \right]}^{b}_{a}{x}_{b}={\left[ D{\left( U \right)}^{\text{T} \right]}^{b}_{a}{x}_{b}=D{\left( U \right)}_{a}^{b}{x}_{b}$[[7]](#ref_7).
✦ 证明 是一个正交矩阵:
已知 . 而又显然有 \text{tr}\left( XY \right)=\text{tr}\left( UX{U}^{-1}UY{U}^{-1} \right)=\text{tr}\left( {X}'{Y}' \right)=2{x}'}^{a}{y}'}_{a}. 即有 \left\langle {\vec{x}',{\vec{y}' \right\rangle =\left\langle D\left( U \right)\vec{y},D\left( U \right)\vec{x} \right\rangle =\left\langle \vec{y},D{\left( U \right)}^{\text{T}D\left( U \right)\vec{x} \right\rangle =\left\langle \vec{y},\vec{x} \right\rangle.
这就说明 $D\left( U \right)$ 是一个正交矩阵[[8]](#ref_8).或者你用我们的指标运算就是:${x}^{a}{y}_{a}={x}'}^{a}{y}'}_{a}=D{\left( U \right)}^{a}_{b}{x}^{b}D{\left( U \right)}_{a}^{c}{y}_{c}={\left[ D{\left( U \right)}^{\text{T} \right]}^{c}_{a}D{\left( U \right)}^{a}_{b}{x}^{b}{y}_{c}$$\Rightarrow {\left[ D{\left( U \right)}^{\text{T} \right]}^{c}_{a}D{\left( U \right)}^{a}_{b}={\delta }^{c}_{b}\to D{\left( U \right)}^{\text{T}D\left( U \right)={1}_{3\times 3}$.这就说明 是一个正交矩阵.其实关于 ${\left[ D{\left( U \right)}^{\text{T} \right]}^{c}_{a}D{\left( U \right)}^{a}_{b}\to D{\left( U \right)}^{\text{T}D\left( U \right)$ 在更严格的指标运算下应该表示为:$\ \ \ \ {\left[ D{\left( U \right)}^{\text{T} \right]}^{c}_{a}D{\left( U \right)}^{a}_{b}={\delta }^{cd}{\left[ D{\left( U \right)}^{\text{T} \right]}_{d}^{e}{\delta }_{ea}D{\left( U \right)}^{a}_{b}$\to {1}_{3\times 3}D{\left( U \right)}^{\text{T}{1}_{3\times 3}D\left( U \right)=D{\left( U \right)}^{\text{T}D\left( U \right). 这里的度规正好是单位阵所以指标其实不必分上下, 但闵氏度规下就要注意了.
✦ 证明变换 {\vec{x}'=D\left( U \right)\vec{x} 保定向:
已知 $\text{tr}\left( XYZ \right)=\text{tr}\left( {x}^{a}{y}^{b}{z}^{c}{\sigma }_{a}{\sigma }_{b}{\sigma }_{c} \right)=2i\left| \begin{matrix} {x}^{1} & {y}^{1} & {z}^{1} \\ {x}^{2} & {y}^{2} & {z}^{2} \\ {x}^{3} & {y}^{3} & {z}^{3} \\ \end{matrix} \right|$ [[9]](#ref_9).显然又有 \text{tr}\left( {X}'{Y}'{Z}' \right)=\text{tr}\left( XYZ \right)\Rightarrow \left| \begin{matrix} {x}'}^{1} & {y}'}^{1} & {z}'}^{1} \\ {x}'}^{2} & {y}'}^{2} & {z}'}^{2} \\ {x}'}^{3} & {y}'}^{3} & {z}'}^{3} \\ \end{matrix} \right|=\left| \begin{matrix} {x}^{1} & {y}^{1} & {z}^{1} \\ {x}^{2} & {y}^{2} & {z}^{2} \\ {x}^{3} & {y}^{3} & {z}^{3} \\ \end{matrix} \right|.这说明 $D\left( U \right)$ 是保定向[[10]](#ref_10)的, 即 $\left| D\left( U \right) \right|=1$.
10.2. 梦幻的二重覆盖 (double covering)[11]:
✦ 实际上 是一个同态映射, 即 .
是行列式等于 1 的正交矩阵, 有点儿感觉没? 不错, 它完美满足 群元的标准.
接下来将分俩方法来证明这个映射是群同态映射:
(1). 第一个方法是评论区 [@Sep Yam](https://www.zhihu.com/people/2bea3ef3f750c0639d80662c62195f12) 提出的, 确实很显然:作为线性变换, 能将一个三维实矢量变换到另一个, 即 . 上述过程在 的基本表示空间中则对应着 \text{a}{\text{d}_{U}X=UX{U}^{-1}={X}'. 那么过程 D\left( U \right)D\left( {U}'} \right)x 显然就对应着过程 \text{a}{\text{d}_{U}\text{a}{\text{d}_{U}'}X. 后者易证 \text{a}{\text{d}_{U}\text{a}{\text{d}_{U}'}X=U{U}'X{U}'}^{-1}{U}^{-1}=\left( U{U}' \right)X{\left( U{U}' \right)}^{-1}=\text{a}{\text{d}_{U{U}'}X. 而等式 \text{a}{\text{d}_{U}\text{a}{\text{d}_{U}'}X=\text{a}{\text{d}_{U{U}'}X 自然对应着等式 D\left( U \right)D\left( {U}'} \right)x=D\left( U{U}' \right)x. 这就说明这个映射是一个保群乘法的映射, 即同态映射.(2). 第二个方法是暴力算, 看着是有点儿吓人, 但对初学者可能更为直观[[12]](#ref_12):关于这里把 写成 而不是 的做法:这背后没有任何深刻的原因, 纯粹是我当年定义的不好现在反悔了又懒得重新算罢了[[13]](#ref_13).好了不废话了, 开肛:$\ \ \ \ {\left[ D\left( U \right)D\left( {U}'} \right) \right]}^{a}_{c}$=D{\left( U \right)}^{a}_{b}D{\left( {U}'} \right)}^{b}_{c}=\frac{1}{4}\text{tr}\left( {U}^{-1}{\sigma }^{a}U{\sigma }_{b} \right)\text{tr}\left( {U}'}^{-1}{\sigma }^{b}{U}'{\sigma }_{c} \right)=\frac{1}{4}{\left( {U}^{-1}{\sigma }^{a}U{\sigma }_{b} \right)}^{\mu }_{\mu }{\left( {U}'}^{-1}{\sigma }^{b}{U}'{\sigma }_{c} \right)}^{\nu }_{\nu }=\frac{1}{4}{\left( {U}^{-1} \right)}^{\mu }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{U}^{\sigma }_{\tau }{\left( {\sigma }_{b} \right)}^{\tau }_{\mu }{\left( {U}'}^{-1} \right)}^{\nu }_{\eta }{\left( {\sigma }^{b} \right)}^{\eta }_{\delta }{\left( {U}'} \right)}^{\delta }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }=\frac{1}{4}{\left( {U}^{-1} \right)}^{\mu }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{U}^{\sigma }_{\tau }{\left( {\sigma }_{b} \right)}^{\tau }_{\mu }{\left( {\sigma }^{b} \right)}^{\eta }_{\delta }{\left( {U}'}^{-1} \right)}^{\nu }_{\eta }{\left( {U}'} \right)}^{\delta }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }=\frac{1}{4}{\left( {U}^{-1} \right)}^{\mu }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{U}^{\sigma }_{\tau }\left( 2{\delta }^{\tau }_{\delta }{\delta }^{\eta }_{\mu }-{\delta }^{\tau }_{\mu }{\delta }^{\eta }_{\delta } \right){\left( {U}'}^{-1} \right)}^{\nu }_{\eta }{\left( {U}'} \right)}^{\delta }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }=\frac{1}{2}{\left( {U}^{-1} \right)}^{\mu }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{U}^{\sigma }_{\tau }{\delta }^{\tau }_{\delta }{\delta }^{\eta }_{\mu }{\left( {U}'}^{-1} \right)}^{\nu }_{\eta }{\left( {U}'} \right)}^{\delta }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }\ \ \ -\frac{1}{4}{\left( {U}^{-1} \right)}^{\mu }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{U}^{\sigma }_{\tau }{\delta }^{\tau }_{\mu }{\delta }^{\eta }_{\delta }{\left( {U}'}^{-1} \right)}^{\nu }_{\eta }{\left( {U}'} \right)}^{\delta }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }=\frac{1}{2}{\left( {U}'}^{-1} \right)}^{\nu }_{\mu }{\left( {U}^{-1} \right)}^{\mu }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{U}^{\sigma }_{\delta }{\left( {U}'} \right)}^{\delta }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }\ \ \ -\frac{1}{4}{U}^{\sigma }_{\mu }{\left( {U}^{-1} \right)}^{\mu }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{\left( {U}'}^{-1} \right)}^{\nu }_{\delta }{\left( {U}'} \right)}^{\delta }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }$=\frac{1}{2}{\left[ {\left( U{U}' \right)}^{-1} \right]}^{\nu }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{\left( U{U}' \right)}^{\sigma }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }-\frac{1}{4}{\delta }^{\sigma }_{\rho }{\left( {\sigma }^{a} \right)}^{\rho }_{\sigma }{\delta }^{\nu }_{\varepsilon }{\left( {\sigma }_{c} \right)}^{\varepsilon }_{\nu }$$=\frac{1}{2}{\left[ {\left( U{U}' \right)}^{-1}{\sigma }^{a}\left( U{U}' \right){\sigma }_{c} \right]}^{\nu }_{\nu }-\frac{1}{4}{\left( {\sigma }^{a} \right)}^{\sigma }_{\sigma }{\left( {\sigma }_{c} \right)}^{\nu }_{\nu }$$=\frac{1}{2}\text{tr}\left[ {\left( U{U}' \right)}^{-1}{\sigma }^{a}\left( U{U}' \right){\sigma }_{c} \right]=D{\left( U{U}' \right)}^{a}_{c}$.$\Rightarrow {\left[ D\left( U \right)D\left( {U}'} \right) \right]}^{a}_{c}=D{\left( U{U}' \right)}^{a}_{c}$ 说明是一个同态映射.
✦ 二重覆盖:
由上式可知这个同态映射 是一个 同态, 即对 都 使得 .
很显然[[14]](#ref_14)同态核 $\ker D=\left\{ {1}_{2\times 2},-{1}_{2\times 2} \right\}={\mathbb{Z}_{2}\triangleleft \text{SU}\left( 2 \right)$[[15]](#ref_15).利用林檎定理[[16]](#ref_16)(同态核定理): $\text{SO}\left( 3 \right)={\text{SU}\left( 2 \right)}/{\mathbb{Z}_{2}$.碰到这种情况我们就称 是 的二重覆盖群.
✦ 确定同态映射下的具体对应关系:
即计算 , 其中 U=U\left( \vec{n},\omega \right)={e}^{i\frac{\omega }{2}{n}^{a}{\sigma }_{a}\in \text{SU}\left( 2 \right).
根据定义 D{\left( U \right)}^{a}_{b}=\frac{1}{2}\text{tr}\left( {\sigma }^{a}{e}^{i\frac{\omega }{2}{n}^{c}{\sigma }_{c}{\sigma }_{b}{e}^{-i\frac{\omega }{2}{n}^{d}{\sigma }_{d} \right) 接着对上式做展开: {e}^{i\frac{\omega }{2}{n}^{a}{\sigma }_{a}={1}_{2\times 2}\cos \frac{\omega }{2}+i{n}^{a}{\sigma }_{a}\sin \frac{\omega }{2}.
展开完随便算算就可以得到如下关系 (详细计算过程见 **[附录G]**):$D{\left( U \right)}^{a}_{b}={\delta }^{a}_{b}\cos \omega +{n}^{a}{n}_{b}\left( 1-\cos \omega \right)+{\varepsilon }^{a}_{bc}{n}^{c}\sin \omega =\mathcal{R}{\left( \vec{n},\omega \right)}^{a}_{b}$ [[17]](#ref_17).这既是说 $D\left[ U\left( \vec{n},\omega \right) \right]=\mathcal{R}\left( \vec{n},\omega \right)$[[18]](#ref_18).
✦ 证明一下二对一:
前面证明了 $D\left( -U \right)=D\left( U \right)$, 现在又有关系 $D\left[ U\left( \vec{n},\omega \right) \right]=\mathcal{R}\left( \vec{n},\omega \right)$.那为啥 $D\left[ -U\left( \vec{n},\omega \right) \right]=D\left[ U\left( \vec{n},\omega \right) \right]$ 呢?这里就牵扯到我们的标准写法了: . 于是就转化为 了, 这当然相等啦. 此外还能找到一个等价的转动吗? 要知道确定的转动是有确定的转轴的. 所以不可能了吧, 转轴锁死了以后就只有俩方向了, 所以是二对一.
10.3. 流形角度的二重覆盖与同伦类:
✦ 流形角度的二重覆盖:
我们前面说了 作为流形是三维球面 {\text{S}^{3} , 而 作为流形是一个表面对径认同的实心球. 那么, 如何在三维球面上的点与一个实心球上的点间定义一个二对一映射呢? 你可以尝试着想一想.
哈哈, 你能想出来就有鬼了, 我不是针对谁, 我是说地球上的每一个人, 都想象不了. 我们三维佬其实只能想象三维的东西, 脑子就是这么长的, 勿强求. 你不要觉得自己可以想象二维, 其实你只能想象嵌在三维内的二维. 别说二维了, 零维你都想象不了, 你顶多只能想象一个三维空间里的一个点. 不过我们能往三维里嵌入低于三维的空间还是很有意义的,
这样我们就可以降一维地去思考思考上面的二对一映射[[19]](#ref_19).
话不多说, 直接上图:
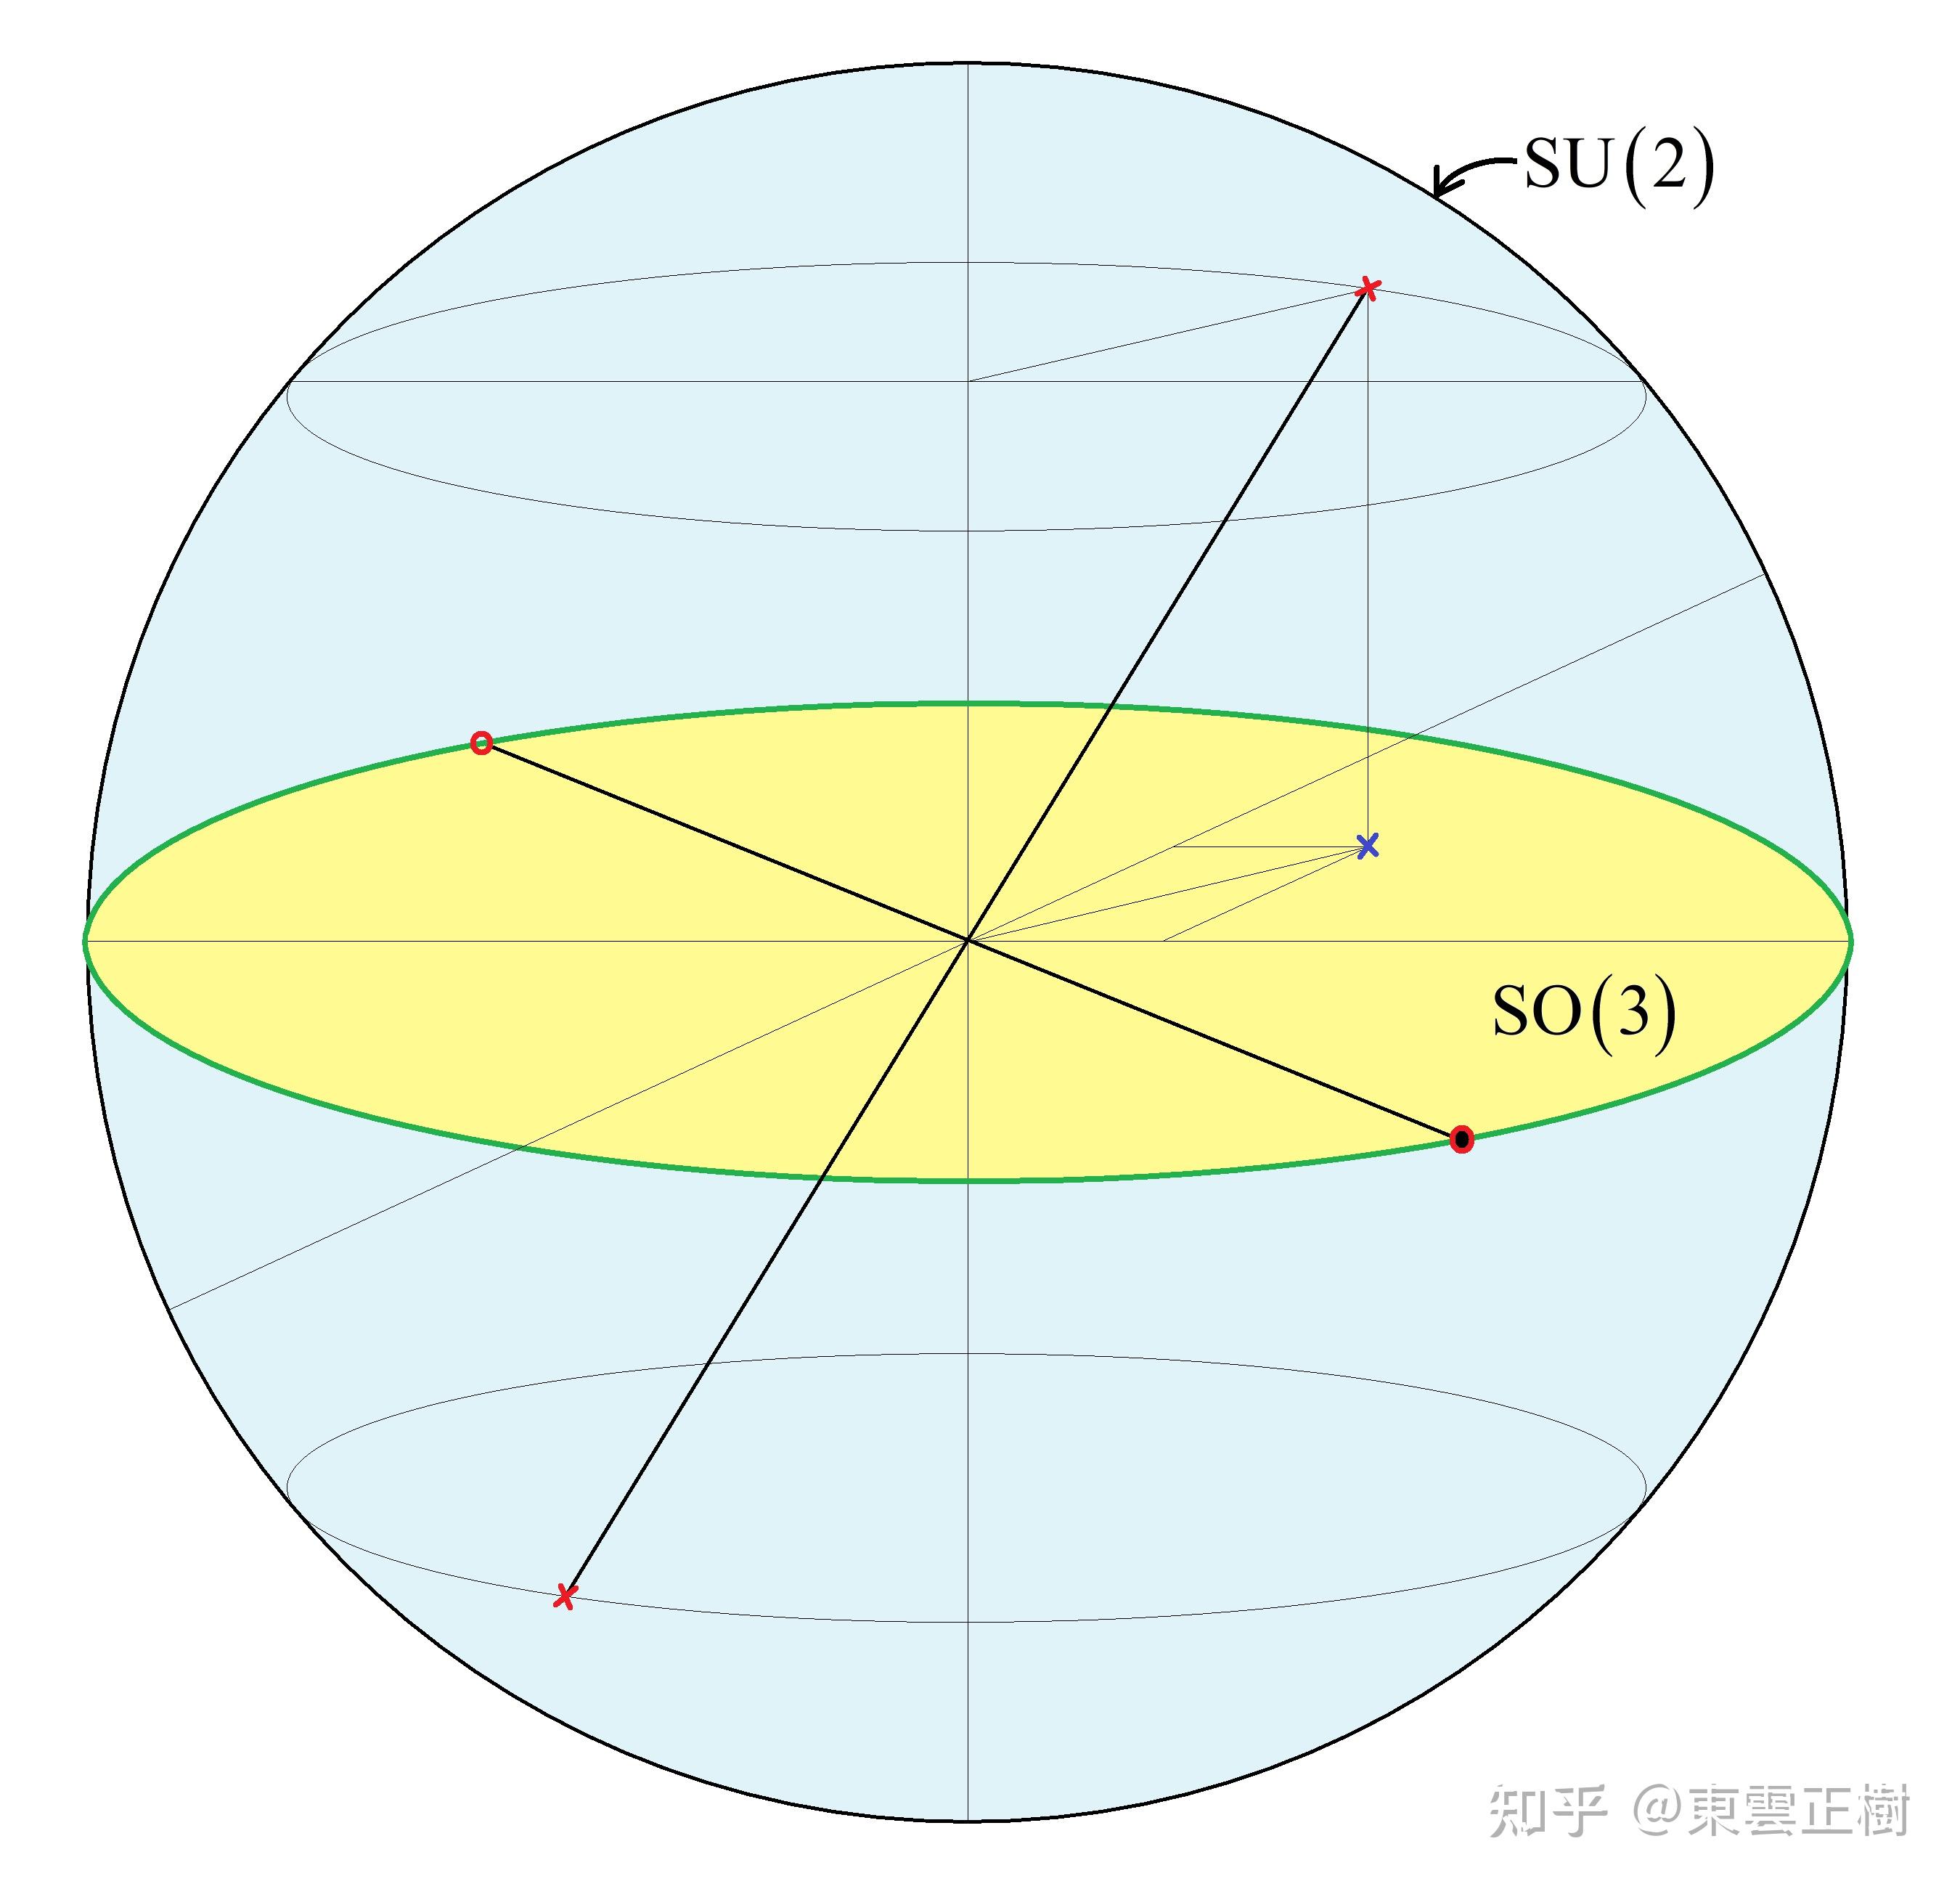
请务必点击图片, 查看原图. > 上图是我画的一个二维球面 {\text{S}^{2}, 它中间有块儿二维圆盘, 圆盘中心是黄的, 边边是绿的.
现在我要说这个二维球面代表 , 这样一来, 在图中就降了一维. 而 作为一个表面对径认同的实心球, 自然就相应地降维成边界对径认同的圆盘. 所以图中的黄心加绿边的圆盘就代表 . 这样来看二重覆盖映射其实很容易找了, 比如说图上俩红叉叉, 我们可以映射到蓝叉叉处. 这么一来整个上半球面与下半球面都两点一组地被映射到中间的黄色区域了. 刚才的映射唯独没牵扯到绿圈, 绿圈既是 的子集又是 的子集. 这如何二对一映射呢? 其实答案很简单, 因为绿圈作为 的子集本来就是对径认同的, 而绿圈作为 的子集则无此要求, 所以绿圈上显然也是二对一映射. 图上来看就是俩红圈都映射到黑点上, 至于黑点放在哪个红圈里其实对 来说都是一回事.
✦ 同伦类与 的非单连通性[20].
这个还蛮有趣的, 但我懒得讲, 再说罢. 对径认同导致这个实心球不是一个单连通流形? 关于这个我可以给你点儿提示: 非单连通就是说可以找到一条无法通过连续形变缩成一点的闭合曲线.
具体而言直径本身就是一条无法通过连续形变缩成一点的闭合曲线[[21]](#ref_21).
10.4. 转两圈才回到原位:
✦ 大家可能听过这个说法, 其实这个说法就是源于前面讲的二重覆盖.
你可以在网上找到很多解释, 有的靠谱有的不靠谱, 如果没学过群论的话, 无论看到的解释靠不靠谱听起来都像是玄学概念对吧? 现在不一样啦, 你已经知道啥是二重覆盖了, 有了明确的对应关系玄学就进化为数学力.
✦ 具体而言就是观察转动的角度 :
有明确的对应关系: $D\left[ U\left( \vec{n},\omega \right) \right]=D\left( {e}^{i\frac{\omega }{2}{n}^{a}{\sigma }_{a} \right)=\mathcal{R}\left( \vec{n},\omega \right)={e}^{i\omega {n}^{a}{T}_{a}$.接下来就看两边的群元是如何随着 跑动的:$U\left( \vec{n},\pi \right)=\text{i}\vec{n}\cdot \vec{\sigma }\ \ \ \ \ \ \ \ \to \ \ \ \mathcal{R}\left( \vec{n},\pi \right)=\left[ 1 \right]$$U\left( \vec{n},3\pi \right)=-\text{i}\vec{n}\cdot \vec{\sigma }\ \ \ \to \ \ \ \mathcal{R}\left( \vec{n},3\pi \right)=\left[ 1 \right]\$不难发现, 在三维实空间里面都转了 了, 才第一次回到原位.其中 $\left[ 1 \right]$ 处的是绕 ${\vec{n}$ 转 $\pi$ 的旋转矩阵.这就是转两圈回到原位这个典故的出处. 其实我还是留了一手, 真想把这个问题讲清楚了还得 after 李代数罢.
✦ 其实由此我们还可以引出旋量群 的概念, 这里仅简单提一下, 暂不详讲:
就是被定义为 的二重覆盖群, 正合序列我们没讲, 就不提了.
具体例子如下所示: \text{Spin}\left( 1 \right)=\text{O}\left( 1 \right)={\mathbb{Z}_{2}\text{Spin}\left( 2 \right)=\text{U}\left( 1 \right)=\text{SO}\left( 2 \right)={\text{S}^{1}\text{Spin}\left( 3 \right)=\text{Sp}\left( 1 \right)=\text{SU}\left( 2 \right)=\text{HU}\left( 1 \right)={\text{S}^{3} 这个就是我们刚处理完的. 里边儿还有紧致辛群 之类还没介绍过的, {\text{S}^{3} 我们是知道的, 三维球面嘛. 而 {\text{S}^{1} 就是一维球面, 就是个圆, 类比着可以有 {\text{S}^{n}, 反正就挑看得懂的先看, 感受下就行了. 以后若是有缘能讲到旋量等概念的时候, 就会稍微再谈谈这方面的内容吧.
✦ 最后就是 D:\text{SL}\left( 2,\mathbb{C} \right)\to \text{S}{\text{O}^{+}\left( 1,3 \right) 也是一个很重要的二重覆盖映射.
其中 \text{S}{\text{O}^{+}\left( 1,3 \right) 是固有保时向洛伦兹群, 即洛伦兹群中包含恒等元的那个连通分支.
[附录 H] 暴力计算:
目标即计算 , 其中 U=U\left( \vec{n},\omega \right)={e}^{i\frac{\omega }{2}{n}^{a}{\sigma }_{a}\in \text{SU}\left( 2 \right).
先呃, 先给大家打个预防针, 下面的计算看起来会比较长, 但实际上很简单, 干就完了:
关于这里把 写成 而不是 的做法:
这背后没有任何深刻的原因, 纯粹是我当年定义得不好现在反悔了又懒得重新算罢了[[13]](#ref_13).=\frac{1}{2}\text{tr}\left( {e}^{-i\frac{\omega }{2}{n}^{c}{\sigma }_{c}{\sigma }^{a}{e}^{i\frac{\omega }{2}{n}^{d}{\sigma }_{d}{\sigma }_{b} \right)$=\frac{1}{2}\text{tr}\left[ \left( {\sigma }^{a}\cos \frac{\omega }{2}-i{n}^{c}{\sigma }_{c}{\sigma }^{a}\sin \frac{\omega }{2} \right)\left( {\sigma }_{b}\cos \frac{\omega }{2}+i{n}^{d}{\sigma }_{d}{\sigma }_{b}\sin \frac{\omega }{2} \right) \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\sigma }^{a}{\sigma }_{b}\cos \frac{\omega }{2}\cos \frac{\omega }{2}-i{n}^{c}{\sigma }_{c}{\sigma }^{a}{\sigma }_{b}\cos \frac{\omega }{2}\sin \frac{\omega }{2} \\ & +{\sigma }^{a}i{n}^{d}{\sigma }_{d}{\sigma }_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2}-i{n}^{c}{\sigma }_{c}{\sigma }^{a}i{n}^{d}{\sigma }_{d}{\sigma }_{b}\sin \frac{\omega }{2}\sin \frac{\omega }{2} \\ \end{align} \right]$
如果你记得这四个结论: \left\{ \begin{align} & \text{tr}{\sigma }_{a}=0 \\ & \text{tr}\left( {\sigma }_{a}{\sigma }_{b} \right)=2{\delta }_{ab} \\ & \text{tr}\left( {\sigma }_{a}{\sigma }_{b}{\sigma }_{c} \right)=2i{\varepsilon }_{abc} \\ & \text{tr}\left( {\sigma }_{a}{\sigma }_{b}{\sigma }_{c}{\sigma }_{d} \right)=2\left( {\delta }_{ab}{\delta }_{cd}-{\delta }_{ac}{\delta }_{bd}+{\delta }_{ad}{\delta }_{bc} \right) \\ \end{align} \right.
那么这一步代入这些结论就可以直接得到答案, 即:
.
不记得的话就得像我下面这样暴力算, 实际上上面那四个结论也就是这样暴力算出来的.
下面暴力计算记住三个点: \left\{ \begin{align} & \text{tr}\left( {\sigma }_{a} \right)=0 \\ & \text{tr}\left( {\sigma }_{a}{\sigma }_{b} \right)=\text{tr}\left( i{\varepsilon }_{ab}^{c}{\sigma }_{c}+{\delta }_{ab}{1}_{2\times 2} \right)=\text{tr}\left( {\delta }_{ab}{1}_{2\times 2} \right) \\ & {\varepsilon }_{abc}{\varepsilon }^{ade}={\delta }_{b}^{d}{\delta }_{c}^{e}-{\delta }_{b}^{e}{\delta }_{c}^{d} \\ \end{align} \right.
=\frac{1}{2}\text{tr}\left( {e}^{-i\frac{\omega }{2}{n}^{c}{\sigma }_{c}{\sigma }^{a}{e}^{i\frac{\omega }{2}{n}^{d}{\sigma }_{d}{\sigma }_{b} \right)
$=\frac{1}{2}\text{tr}\left[ \left( {\sigma }^{a}\cos \frac{\omega }{2}-i{n}^{c}{\sigma }_{c}{\sigma }^{a}\sin \frac{\omega }{2} \right)\left( {\sigma }_{b}\cos \frac{\omega }{2}+i{n}^{d}{\sigma }_{d}{\sigma }_{b}\sin \frac{\omega }{2} \right) \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\sigma }^{a}{\sigma }_{b}\cos \frac{\omega }{2}\cos \frac{\omega }{2}-i{n}^{c}{\sigma }_{c}{\sigma }^{a}{\sigma }_{b}\cos \frac{\omega }{2}\sin \frac{\omega }{2} \\ & +{\sigma }^{a}i{n}^{d}{\sigma }_{d}{\sigma }_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2}-i{n}^{c}{\sigma }_{c}{\sigma }^{a}i{n}^{d}{\sigma }_{d}{\sigma }_{b}\sin \frac{\omega }{2}\sin \frac{\omega }{2} \\ \end{align} \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\sigma }^{a}{\sigma }_{b}{\cos }^{2}\frac{\omega }{2}+i{n}^{c}\left( {\sigma }^{a}{\sigma }_{c}-{\sigma }_{c}{\sigma }^{a} \right){\sigma }_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2} \\ & +{n}^{c}{n}^{d}{\sigma }_{c}{\sigma }^{a}{\sigma }_{d}{\sigma }_{b}{\sin }^{2}\frac{\omega }{2} \\ \end{align} \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\delta }^{a}_{b}{1}_{2\times 2}{\cos }^{2}\frac{\omega }{2}+i{n}^{c}2i{\varepsilon }^{a}{_{c}^{e}{\sigma }_{e}{\sigma }_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2} \\ & +{n}^{c}{n}^{d}{\sigma }_{c}\left( \left[ {\sigma }^{a},{\sigma }_{d} \right]+{\sigma }_{d}{\sigma }^{a} \right){\sigma }_{b}{\sin }^{2}\frac{\omega }{2} \\ \end{align} \right]$上面这括号纯属是我想一出是一出瞎整的, 我当时是想凑出 ${n}^{c}{n}^{d}{\sigma }_{c}{\sigma }_{d}={1}_{2\times 2}$[[22]](#ref_22).$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\delta }^{a}_{b}{1}_{2\times 2}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}^{e}{\sigma }_{e}{\sigma }_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2} \\ & +{n}^{c}{n}^{d}{\sigma }_{c}\left( 2i{\varepsilon }^{a}{_{d}^{f}{\sigma }_{f}+{\sigma }_{d}{\sigma }^{a} \right){\sigma }_{b}{\sin }^{2}\frac{\omega }{2} \\ \end{align} \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\delta }^{a}_{b}{1}_{2\times 2}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}^{e}{\delta }_{eb}{1}_{2\times 2}\sin \frac{\omega }{2}\cos \frac{\omega }{2} \\ & +2i{\varepsilon }^{a}{_{d}^{f}{n}^{c}{n}^{d}{\sigma }_{c}{\sigma }_{f}{\sigma }_{b}{\sin }^{2}\frac{\omega }{2}+{n}^{c}{n}^{d}{\sigma }_{c}{\sigma }_{d}{\sigma }^{a}{\sigma }_{b}{\sin }^{2}\frac{\omega }{2} \\ \end{align} \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\delta }^{a}_{b}{1}_{2\times 2}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}^{e}{\delta }_{eb}{1}_{2\times 2}\sin \frac{\omega }{2}\cos \frac{\omega }{2} \\ & +2i{\varepsilon }^{a}{_{d}^{f}{n}^{c}{n}^{d}{\sigma }_{c}{\sigma }_{f}{\sigma }_{b}{\sin }^{2}\frac{\omega }{2}+{\delta }^{a}_{b}{1}_{2\times 2}{\sin }^{2}\frac{\omega }{2} \\ \end{align} \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\delta }^{a}_{b}{1}_{2\times 2}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}^{e}{\delta }_{eb}{1}_{2\times 2}\sin \frac{\omega }{2}\cos \frac{\omega }{2} \\ & +2i{\varepsilon }^{a}{_{d}^{f}{n}^{c}{n}^{d}\left( i{\varepsilon }_{cf}^{g}{\sigma }_{g}+{\delta }_{cf}{1}_{2\times 2} \right){\sigma }_{b}{\sin }^{2}\frac{\omega }{2}+{\delta }^{a}_{b}{1}_{2\times 2}{\sin }^{2}\frac{\omega }{2} \\ \end{align} \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\delta }^{a}_{b}{1}_{2\times 2}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}^{e}{\delta }_{eb}{1}_{2\times 2}\sin \frac{\omega }{2}\cos \frac{\omega }{2} \\ & -2{\varepsilon }^{a}{_{d}^{f}{\varepsilon }_{cf}^{g}{n}^{c}{n}^{d}{\sigma }_{g}{\sigma }_{b}{\sin }^{2}\frac{\omega }{2}+{\delta }^{a}_{b}{1}_{2\times 2}{\sin }^{2}\frac{\omega }{2} \\ \end{align} \right]$$=\frac{1}{2}\text{tr}\left[ \begin{align} & {\delta }^{a}_{b}{1}_{2\times 2}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}^{e}{\delta }_{eb}{1}_{2\times 2}\sin \frac{\omega }{2}\cos \frac{\omega }{2} \\ & -2{\varepsilon }^{a}{_{d}^{f}{\varepsilon }_{cf}^{g}{n}^{c}{n}^{d}{\delta }_{gb}{1}_{2\times 2}{\sin }^{2}\frac{\omega }{2}+{\delta }^{a}_{b}{1}_{2\times 2}{\sin }^{2}\frac{\omega }{2} \\ \end{align} \right]$={\delta }^{a}_{b}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}^{e}{\delta }_{eb}\sin \frac{\omega }{2}\cos \frac{\omega }{2}\ \ +2{\varepsilon }^{f}{^{a}_{d}{\varepsilon }_{f}{_{c}^{g}{n}^{c}{n}^{d}{\delta }_{gb}{\sin }^{2}\frac{\omega }{2}+{\delta }^{a}_{b}{\sin }^{2}\frac{\omega }{2}={\delta }^{a}_{b}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2}\ \ +2\left( {\delta }^{a}_{c}{\delta }_{d}^{g}-{\delta }^{a}^{g}{\delta }_{cd} \right){n}^{c}{n}^{d}{\delta }_{gb}{\sin }^{2}\frac{\omega }{2}+{\delta }^{a}_{b}{\sin }^{2}\frac{\omega }{2}={\delta }^{a}_{b}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2}\ \ +2{\delta }^{a}_{c}{\delta }_{d}^{g}{n}^{c}{n}^{d}{\delta }_{gb}{\sin }^{2}\frac{\omega }{2}-2{\delta }^{a}^{g}{\delta }_{cd}{n}^{c}{n}^{d}{\delta }_{gb}{\sin }^{2}\frac{\omega }{2}+{\delta }^{a}_{b}{\sin }^{2}\frac{\omega }{2}={\delta }^{a}_{b}{\cos }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2}+2{n}^{a}{n}_{b}{\sin }^{2}\frac{\omega }{2}-{\delta }^{a}_{b}{\sin }^{2}\frac{\omega }{2}={\delta }^{a}_{b}{\cos }^{2}\frac{\omega }{2}-{\delta }^{a}_{b}{\sin }^{2}\frac{\omega }{2}+2{n}_{b}{n}^{a}{\sin }^{2}\frac{\omega }{2}-2{n}^{c}{\varepsilon }^{a}{_{c}_{b}\sin \frac{\omega }{2}\cos \frac{\omega }{2}.
所以综上所述我们得到了关系: .
参考
- ^这里定义地如此别扭主要是为了后面和 SU(2) 搞联动, 这俩一定要别扭一个的话, 我肯定选择牺牲这个不够酷的 SO(3).
- ^因为是旋转(rotation)矩阵所以选了字母 R, 但前面的表示(representation)已经用掉了 R, 所以这里只能用花体 R 了, 又是牺牲 SO(3) 哈哈, 我就是觉得 SO(3) 不够酷.
- ^我不知道这里应不应该直接给出, 照理说转动矩阵应该是大家都懂了的东西, 证明过程不难但应该要画图, 暂不给出吧, 如果到时候有很多人不太懂的话我再补上.
- ^我反正不可能手算, 这种简单又繁琐的东西还是交给 mathematica 罢.
- ^选择 D 自有深意.
- ^这里写的是小 ad 而没有使用符号 Ad 主要是因为这个伴随作用的定义域不是 SU(2) 本身, 所以换个符号区分一下. 其实后面我们讲到伴随表示的时候还会用到这个概念.
- ^这里是实空间所以到对偶空间只差一个转置.
- ^这里是实空间内积所以从内积括号左边到右边只差一个转置.
- ^和上面得到内积的证明方法是一样的, 无非就是用两次那个关系就是了, 然后记得泡利矩阵是无迹的.
- ^即仅为一个旋转, 而不包含反射.
- ^现在你知道为啥我选择了字母 D 了吧, 其实一开始我选的是 R, 后来觉得 D 更好, 就你妈全部又手动改成 D 了. 不错, 我就是吃饱了撑的之王.
- ^我看着也觉得有点儿繁杂, 但实际上特别简单, 也是对泡利矩阵运算的一个很好的练习, 建议都自己算一遍试试.
- ^ab当年定义的是前面的那个, 但后来我越想越觉得别扭, 因为后面这个定义可以看作是群元对泡利矩阵的一个伴随作用, 而前面那个什么都不是(为了与量子力学一致, 我喜欢把逆写在右边), 但是我又懒得重新算一遍了, 很累的好伐, 理解一下. 你会发现反正都取了 trace 所以这俩定义是一回事.
- ^不显然? 首先恒等元映射到恒等元, 然后刚才证明了 -U 与 U 的映射结果相同, 所以恒等元(即单位阵)前加一个负号也是必然同态核内的元素. 此外还有其它元素吗? 没了, 虽然我没证明, 就相信我一次吧. 或者说你可以这么想, SU(2) 是半径为 2π 的实心球, 而 SO(3) 是半径为 π 的实心球, 所以嘛, 这就很给人一种二对一的感觉对吧? 算了我扯不下去了, 大不了我最后再证明一下就是了.
- ^Z_2 是二阶循环群的记号, n 阶循环群记作 Z_n, Z 就是这个空心 Z. 至于后面那个三角形, 是正规子群的符号, 怕你忘了提醒一下.
- ^系列第一篇封面的梗, 好吧我知道这很无聊.
- ^还记得这个任意旋转矩阵的分量通项吗? 是上一章结尾的时候出现的.
- ^这就是为什么我们要那么别扭地选择顺时针旋转, 因为不这样的话 ω 会差一个负号, 而这么一来就能极其完美地对应上了.
- ^其实降一维的思考模式是很自然的, 可以说是与生俱来的习惯, 就当我说三维球面的一个切面的时候, 你脑子里想的铁是一个二维球面的切面吧?
- ^非连通和非单连通可不是一回事. 非连通指的是这个流形不止一坨, 而非单连通则指的是这个流形上有洞. 比如说甜甜圈就是一个连通而非单连通的流形.
- ^有空这里会展开讲, 对初学者而言光靠这一句话肯定是搞不明白的.
- ^然而实际上这没什么意义, 虽然我消掉了俩 σ 但同时还创造了一个新的 σ. 这跟你直接展开俩 σ 的乘积差不多是一样的运算量.